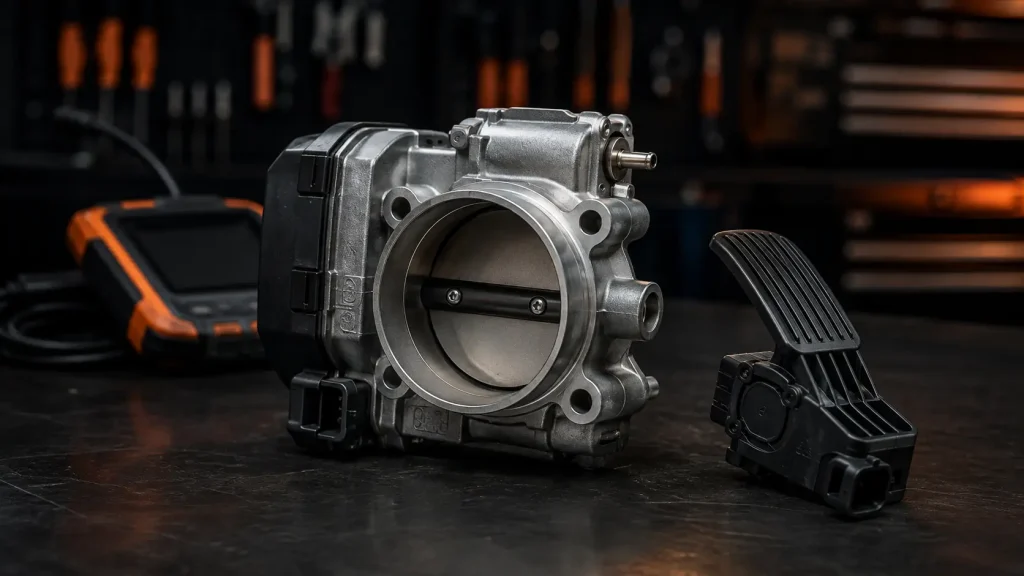
در سامانه گاز برقی، پدال کابل مکانیکی برای تعیین مستقیم زاویه دریچه نیست. حسگر APP درخواست راننده را به ECU میدهد؛ ECU پس از داوری گشتاور، موتور دریچه را فرمان میدهد و حسگرهای TPS موقعیت واقعی را گزارش میکنند. بنابراین «پدال را فشار دادم و درصد دریچه کم بود»، «دریچه تمیز است» یا «چراغ خاموش شد» بهتنهایی سلامت سامانه را ثابت نمیکند.
کارشناسی پیش از خرید باید یک زنجیره قابل بازپخش بسازد: درخواست APP ← گشتاور مجاز ← فرمان موتور ← موقعیت TPS ← اثر روی هوا، دور و بار. این راهنما آستانه ولتاژ، زاویه، زمان یا روش Relearn عمومی نمیسازد؛ هر عدد و پیششرط از اطلاعات همان VIN، کالیبراسیون و ابزار معتبر گرفته میشود.
دامنه کارشناسی؛ پدال، دریچه، هوا و کنترل گشتاور را یک سامانه ببینید
ETC فقط یک سنسور یا یک موتور نیست. APP، دو یا چند مسیر موقعیت، مرجع و زمین، ECU، درایور H-bridge، موتور دریچه، فنر برگشت، TPS، مسیر هوای ورودی و راهبردهای ترمز، کنترل کشش، کروز، گیربکس و دور آرام در نتیجه سهم دارند. در بعضی خودروها دریچه وظایف دیگری مانند EGR مجازی، خاموشی نرم یا مدیریت هوای دیزل را هم انجام میدهد؛ به همین دلیل تفسیر باید معماریمحور باشد.
آزمون رسمی APP دوکاناله Pico ثبت همزمان دو خروجی پدال را نشان میدهد. آزمون سرووموتور دریچه Pico نیز TPS و مدار سوئیچینگ موتور را در یک Trace قرار میدهد. این منابع روش مشاهده را میدهند؛ نسبت یا دامنه نمونه آنها مشخصات عمومی همه خودروها نیست.
دفتر T0 تا T9؛ هویت، فرمان و پاسخ را در یک نسخه نگه دارید
| کد | ثبت حداقلی | خطای جلوگیریشده |
|---|---|---|
| T0 هویت | VIN، موتور، ECU/Calibration، نوع ETC، ابزار و واحد داده | مقایسه دو معماری متفاوت |
| T1 ایمنی | دور غیرعادی، حرکت ناخواسته، Limp، ترمز و محیط آزمون | تست مسیر ناامن |
| T2 APP | APP1/2/3، مرجع، زمین، حرکت و زمان | تبدیل درخواست راننده به زاویه دریچه |
| T3 فرمان | Commanded throttle/torque، حالت ECU و محدودیتها | متهمکردن قطعه هنگام مداخله کنترلی |
| T4 TPS | TPS1/2، Absolute/Relative، نرخ تغییر و اختلاف زمانی | حکم از روی یک درصد اسکنر |
| T5 موتور | PWM، جهت، ولتاژ، جریان و شرایط بار | یکیدانستن فرمان با حرکت |
| T6 مکانیک | رسوب، گیر، لقی، فنر، نشتی و دستکاری پیچ Stop | تعویض سنسور برای عیب مکانیکی |
| T7 همبستگی | APP–Command–TPS–MAP/MAF–RPM و محور زمان | جداخواندن دادههای همزمان |
| T8 تعمیر/یادگیری | شستوشو/تعویض، Reset، Relearn، کدها و پیششرط | پذیرش یک عملیات بهعنوان نتیجه |
| T9 تحویل | سرد، گرم، بار جانبی، Trace و اصلاحیه | تفاوت نسخه کارشناسی و معامله |
معماری را پیش از آزمون تعیین کنید؛ کابل، IAC و ETC روش واحد ندارند
| معماری | کنترل دور/هوا | شاهد محوری | مرز تفسیر |
|---|---|---|---|
| کابلی با TPS | کابل و IAC/Bypass جدا | کابل، TPS، IAC و نشتی هوا | APP و موتور دریچه وجود ندارد |
| ETC یکپارچه | موتور و زاویه دریچه | APP، Command، TPS و جریان موتور | حرکت دستی فقط با اجازه سازنده |
| ETC با مسیر Bypass | ترکیب دریچه و مسیر کمکی | حالت مسیر کمکی و فرمان ECU | دور آرام فقط از زاویه دریچه نتیجه نمیشود |
| دیزل/هیبرید | مدیریت هوا، EGR، خاموشی یا حالتهای انرژی | Engine state، torque request و راهبرد مدل | پدال و زاویه الزاماً رابطه خطی ندارند |
| Failsafe/Limp | زاویه فنری یا فرمان محدود | حالت خرابی، چراغها، DTC و فرمان محدود | زاویه پیشفرض نشانه سلامت نیست |
بولتن رسمی Ford SSM 46266 برای دغدغههای ETB، اجرای مسیر تشخیص مناسب را پیش از تعویض بدنه دریچه لازم میداند و در رخداد متناوب، سابقه کدها را مهم میشمارد. این اصل، جایگزین رویه مدلمحور همان خودرو نیست.
APP دو یا سهکاناله؛ همبستگی را با تعریف سازنده بسنجید
کانالهای APP برای افزونگی و پایش خطا هستند، اما الزاماً کپی هم نیستند. ممکن است شیب همجهت یا خلافجهت، مقیاس متفاوت، Offset متفاوت یا ترکیب دیجیتال داشته باشند. جمع ثابت دو ولتاژ، نسبت ۱:۲ یا دامنه نمونه اینترنتی قانون عمومی نیست. ابتدا Pinout و تعریف داده همان ECU ثبت میشود.
| مرحله | ثبت | پرسش تشخیصی |
|---|---|---|
| KOEO رها | APP همه کانالها، Vref، زمین و ولتاژ باتری | خط مبنا و Offset منطقیاند؟ |
| فشار آهسته | Trace همزمان، یکنواختی، نویز و Dropout | مسیر کامل بدون پرش طی میشود؟ |
| نگهداشتن میانی | پایداری و Drift زیر لرزش کنترلشده | قطعی متناوب سوکت/سیم وجود دارد؟ |
| رهاسازی | هیسترزیس، برگشت و گیر مکانیکی پدال | پدال و سیگنال به خط مبنا برمیگردند؟ |
| تطبیق اسکن/اسکوپ | PID خام/درصد و ولتاژ واقعی همزمان | تبدیل ابزار یا مدار منشأ اختلاف است؟ |
برای APP دیجیتال، شکل فریم، تغذیه و کیفیت ارتباط مهمتر از انتظار یک ولتاژ خطی است. در همه حالتها، دستکاری پدال یا اندازهگیری مقاومتی روی مدار روشن بدون روش سازنده ممنوع است.
TPS و Commanded/Actual؛ اختلاف را روی محور زمان بخوانید
PIDهای Absolute Throttle، Relative Throttle و Commanded Throttle تعریف یکسان ندارند. مقدار درصد میتواند نسبت به Stop مکانیکی، موقعیت آموختهشده یا دامنه استاندارد تبدیل شده باشد. چارچوب SAE J1979 برای دادههای OBD شناسههای استاندارد را تعریف میکند، اما PIDهای اختصاصی سازنده، نام ابزار و کالیبراسیون باید جدا ثبت شوند.
تحلیل معتبر به شکل Trace است: APP، Commanded actuator یا Desired angle، TPS1/2، RPM، MAP/MAF، بار، سرعت، دنده و وضعیت ترمز/کشش روی یک محور زمان. اختلاف لحظهای میتواند از محدودکننده نرخ، کنترل گشتاور یا فیلتر داده باشد؛ اختلاف پایدار یا نوسانی فقط پس از کنترل حالت ECU، مدار و مکانیک معنی پیدا میکند.
| الگو | فرضیههای باز | شاهد بعدی |
|---|---|---|
| Command تغییر میکند، TPS ثابت است | موتور، H-bridge، گیر مکانیکی یا PID اشتباه | جریان/ولتاژ موتور و مشاهده ایمن |
| TPS حرکت میکند، Command ثابت گزارش میشود | PID/ابزار، فنر، نویز یا مسیر دیگر کنترل | داده اختصاصی و اسکوپ |
| APP بالا، Command محدود | Limp، کنترل کشش، گیربکس، ترمز یا محدودیت دما | حالتهای ECU و ماژولهای مرتبط |
| TPSها از هم جدا میشوند | مدار، مرجع/زمین، سنسور یا تعریف مقیاس | Pinout، ولتاژ و Correlation مدلمحور |
| Trace خوب، دور نامنظم | نشتی هوا، سوخت، جرقه، کمپرس یا Adaptation | MAP/MAF، Trim، Misfire و فشار |
موتور دریچه و H-bridge؛ فرمان، جریان و حرکت سه شاهد جدا هستند
ECU برای باز و بستهکردن دریچه، جهت و Duty مدار موتور را تغییر میدهد. دیدن PWM ثابت نمیکند موتور گشتاور کافی ساخته یا صفحه حرکت کرده است؛ همچنین حرکت صفحه بدون ثبت فرمان، سلامت درایور و بازخورد را ثابت نمیکند. جریان راهاندازی، تغییر جهت، Ripple و پاسخ TPS باید همزمان و با پروب ایمن ثبت شوند.
| شاهد | چه میگوید؟ | چه ثابت نمیکند؟ |
|---|---|---|
| Command اسکنر | ECU چه درخواستی داده | رسیدن انرژی به موتور |
| ولتاژ سوئیچینگ | درایور و جهت فرمان چگونهاند | توان مکانیکی زیر بار |
| جریان | بار الکتریکی و تغییرات مکانیکی احتمالی | علت قطعی بدون TPS/بازرسی |
| TPS | موقعیت گزارششده چگونه تغییر کرده | سلامت مستقل هر کانال |
| اثر هوا | MAP/MAF و دور چه پاسخی دادهاند | نبود نشتی یا خطای احتراق |
قطع سوکت، Back-probe، Active Test یا حرکت صفحه فقط طبق اطلاعات سازنده و با حفاظت از پینها انجام میشود. پیچ Stop، چرخدنده یا فنر بدنه دریچه برای «تنظیم دور» دستکاری نمیشود.
داوری گشتاور؛ APP درخواست است، نه دستور مستقیم زاویه
ECU میتواند درخواست راننده را با کنترل کشش و پایداری، ترمز، محدودیت گیربکس، کروز، بار کمپرسور، دور آرام، دمای موتور، حفاظت کاتالیست و حالت هیبرید ترکیب کند. بنابراین تحلیل APP–TPS بدون وضعیت این مصرفکنندگان میتواند یک مداخله درست را عیب دریچه نشان دهد.
- در KOEO فقط صحت مسیر حسگر و فرمانهای مجاز بررسی میشود؛ رفتار موتور زیر بار از آن نتیجه نمیشود.
- در استارت سرد، دور هدف و بارهای گرمایشی ممکن است زاویهای غیر از انتظار راننده بسازند.
- در تعویض دنده یا کنترل کشش، کاهش گشتاور میتواند با دریچه، جرقه، سوخت یا ترکیب آنها انجام شود.
- در Limp Mode زاویه فنری/محدود، چراغ آچار یا MIL و کدها باید با هم ثبت شوند؛ «هنوز حرکت میکند» Pass نیست.
- Brake override یا لغو کروز باید با داده پدال ترمز و وضعیت ماژولها تفسیر شود، نه با شبیهسازی پرخطر.
رسوب، گیر مکانیکی و نشتی؛ تمیزی ظاهری نتیجه نیست
رسوب در محل تماس صفحه و Bore میتواند هوای مؤثر دور آرام و مقادیر آموختهشده را تغییر دهد، اما روغن PCV، بخار سوخت، گردوغبار پس از فیلتر، نشتی مسیر و سایش نیز باید بررسی شوند. شستوشوی کور ممکن است شاهد اصلی را پاک کند یا روی پوشش و موتور یکپارچه اثر بگذارد؛ پیش از هر کار عکس، وضعیت رسوب و داده V0 حفظ میشود.
بولتن رسمی GM PIP4578B در کاربردهای مشخص، رسوب، شستوشو و Idle Learn Reset را در یک مسیر مدلمحور قرار میدهد. این نمونه نشان میدهد تمیزکردن و یادگیری از هم جدا نیستند؛ روش، ماده و شرایط آن به همه خودروها تعمیم داده نمیشود.
| مشاهده | ثبت لازم | رقیبها |
|---|---|---|
| رسوب حاشیه صفحه | عکس، سمت، شدت نسبی و منبع احتمالی | PCV، فیلتر، Blow-by یا سرویس قبلی |
| گیر نزدیک بسته | روش مجاز، جریان موتور و TPS | رسوب، محور، چرخدنده یا Stop دستکاریشده |
| دور آرام بالا | Command/TPS، MAP/MAF، Trim و Relearn | نشتی هوا، Purge، PCV یا مقدار آموختهشده |
| دور آرام پایین/خاموشی | بار A/C، فرمان، هوا و فشار سوخت | هوا، سوخت، جرقه یا کمپرس |
| بدنه تعویضشده | شماره قطعه، فاکتور، برنامهریزی و نسخه داده | قطعه ناسازگار یا تعمیر ناقص سیمکشی |
مدار و Correlation؛ کد خانواده، نام قطعه نیست
کدهای APP/TPS/Actuator/Correlation میتوانند از سنسور، مرجع ۵ ولت مشترک، زمین، سوکت، سیم، درایور، گیر مکانیکی یا کالیبراسیون ناشی شوند. Freeze Frame، وضعیت Current/Pending/Permanent و زمان Clear پیش از پاککردن حفظ میشوند. راهنمای TPS Pico بر حرکت پیوسته سیگنال و استفاده از داده سازنده تأکید دارد؛ دامنه نمونه آن برای حکم عمومی کپی نمیشود.
| لایه | آزمون | دروازه بعدی |
|---|---|---|
| هویت داده | PID، واحد، Absolute/Relative و نرخ نمونه | پیش از مقایسه درصدها |
| تغذیه | Vref و زمین زیر بار، نه فقط مدار باز | پیش از تعویض سنسور |
| سیگنال | همزمانی کانالها، Dropout و نویز | پیش از حکم Correlation |
| محرک | فرمان، H-bridge، جریان و TPS | پیش از تعویض بدنه دریچه |
| مکانیک | رسوب، گیر، فنر، محور و نشتی | پیش از Reset/Relearn |
| شبکه/ECU | ولتاژ، کدهای U، Reset و Calibration | پیش از نسبتدادن خطا به ECU |
Idle Relearn و Adaptation؛ «Completed» فقط یک مرحله است
ECU ممکن است برای کنترل دور آرام، جریان هوای مؤثر یا موقعیت حداقل دریچه را در طول زمان بیاموزد. شستوشو، تعویض بدنه دریچه، قطع باتری، برنامهریزی ECU یا رفع نشتی میتواند نسخه یادگیری را تغییر دهد. برخی خودروها یادگیری خودکار، بعضی Active Test و برخی پیششرطهای دما، بار، دنده یا ولتاژ خاص دارند؛ دستور عمومی ساخته نمیشود.
| مرحله | شاهد | برداشت مجاز |
|---|---|---|
| قبل از Reset | مقادیر آموختهشده، کد، دور، Command/TPS و Trim | نسخه مرجع حفظ شده است |
| علت تغییر | شستوشو، قطعه، نشتی، باتری یا برنامهریزی | چرا Relearn مطرح شده |
| پیششرط | مدل، دما، ولتاژ، بارها، دنده و ابزار | رویه درست انتخاب شده |
| اجرای یادگیری | Status، زمان، Abort/Inhibit و کدها | فرآیند چه وضعیتی گزارش کرده |
| پس از یادگیری | دور هدف/واقعی، Command/TPS، Trim و بار A/C | نتیجه همشرط چگونه تغییر کرده |
| بازپخش | استارت سرد، Heat-soak، توقف و روز تحویل | اثر پایدار یا موقت است |
موفقیت پیام Relearn، سلامت موتور دریچه، نبود نشتی هوا یا رفع علت رسوب را ثابت نمیکند. اگر V0 پاک شده یا پیششرطها ثبت نشدهاند، فقط وضعیت فعلی گزارش میشود و درصد بهبود یا قطعیت علت ساخته نمیشود.
اعتبار تعمیر؛ V0 تا V6 را از رخداد تا تحویل بازپخش کنید
| نسخه | شاهد | تصمیم |
|---|---|---|
| V0 رخداد | شکایت، چراغها، کدها، Freeze Frame و Trace اولیه | حفظ علت مراجعه |
| V1 هویت/ایمنی | معماری، کالیبراسیون، Limp و دروازه مسیر | اجازه آزمون |
| V2 درخواست–پاسخ | APP، Command، TPS، جریان و محور زمان | تفکیک ورودی، منطق و محرک |
| V3 مکانیک/مدار | رسوب، نشتی، Vref، زمین، سیم و سوکت | تعیین عمل اصلاحی |
| V4 تعمیر | شستوشو/قطعه، شماره، فاکتور، Reset و Calibration | اتصال عمل به همان خودرو |
| V5 پس از تعمیر | Relearn، Trace همشرط، کدها و بارهای جانبی | مقایسه قبل/بعد |
| V6 تحویل | سرد/گرم، مسیر ایمن، Readiness و اصلاحیه | تطبیق نسخه معامله |
Trace، عکس رسوب، شماره قطعه، فایل اسکن و اصلاحیه در مانیفست پیوست گزارش کارشناسی نسخهبندی میشوند. برای تفکیک خطای هوا از احتراق نیز نتیجه با Power Balance و Misfire و راهنمای دیاگ پیش از خرید تطبیق داده میشود.
دروازههای ایمنی؛ چه زمانی آزمون متوقف میشود؟
- دور خودبهخودی، گیر پدال/دریچه، حرکت ناخواسته یا عدم پاسخ قابل پیشبینی: تست مسیر متوقف و خودرو ایمن میشود.
- چراغ ETC/آچار همراه با Limp یا کد فعال مهم: پاککردن حافظه پیش از ثبت V0 انجام نمیشود.
- ترمز، کنترل کشش یا گیربکس دارای خطای فعال مرتبط: آزمون گشتاور بدون تعیین تعامل ماژولها انجام نمیشود.
- Active Test، بازکردن دستی صفحه یا Back-probe بدون Pinout و روش سازنده: به محل مجهز ارجاع میشود.
- شستوشو پیش از عکس، داده و تعیین ماده مجاز: متوقف میشود تا شاهد و محدودیت حفظ شوند.
- خودروی رسیده گرم برای حکم استارت سرد یا Idle cold قابل استفاده نیست؛ نسخه سرد جداگانه لازم است.
پرسشهای متداول کارشناسی دریچه گاز و پدال
آیا درصد پدال باید با درصد دریچه برابر باشد؟
خیر. APP درخواست راننده است و ECU پس از داوری گشتاور، Command را میسازد. تعریف PID و حالت کنترلی همان خودرو تعیین میکند چه مقایسهای معتبر است.
آیا تمیزکردن دریچه گاز مشکل را حل میکند؟
فقط اگر رسوب علت تأییدشده باشد و روش مجاز، نشتیها، داده قبل/بعد و نیاز به Relearn کنترل شوند. تمیزی ظاهری، سلامت موتور و TPS را ثابت نمیکند.
آیا میتوان صفحه دریچه برقی را با دست باز کرد؟
تنها وقتی اطلاعات همان سازنده اجازه دهد و روش ایمن مشخص باشد. در غیر این صورت خطر آسیب چرخدنده، موتور، پوشش یا یادگیری وجود دارد و Active Test/روش کارگاهی ترجیح دارد.
بعد از شستوشو چه چیزی باید در گزارش بماند؟
V0 پیش از کار، عکس رسوب، روش و ماده، قطعه/فاکتور، Reset یا Relearn، Trace APP–Command–TPS، کدها و بازپخش سرد و گرم.